


Unified Robot Control

Varför styra roboten från din PLC?
Unified Robot Control tar bort den dedikerade robotkontrollern. ControlLogix eller CompactLogix kör robotens kinematik och Kinetix-servodrifter driver axlarna. Robot och maskin blir ett styrsystem.
En kompetens räcker. Roboten programmeras i Studio 5000, samma miljö som PLC, servo och säkerhet. Tekniker som redan kan Logix kan programmera, felsöka och underhålla roboten. Ingen separat robotprogrammerare behövs.
Ett system att felsöka. Robotrörelser, transportband och I/O ligger i samma projekt och samma taggdatabas. Synkronisering mellan robot och maskin sker i styrenheten i stället för över ett gränssnitt mellan två kontrollersystem.
Katalogdrivet urval. Du väljer robotmekanik ur katalogen och Studio 5000 genererar komponenter och styrkod för den valda mekaniken. Integrated Architecture Builder tar fram stycklistan.
Testa innan du bygger. Med Emulate3D driftsätter du robotcellen virtuellt. Rörelser, cykeltider och logik verifieras innan hårdvaran är på plats.
Var passar det inte? Har du standardiserat på en robottillverkares ekosystem med färdiga applikationspaket kan en traditionell robotcell vara rätt val. Unified Robot Control passar när roboten är en del av en Logix-maskin, till exempel plock, packning och palletering.
- Ingen separat robotkontroller
- Programmering i Studio 5000
- Robotmekanik från Comau och autonox
- Virtuell driftsättning med Emulate3D
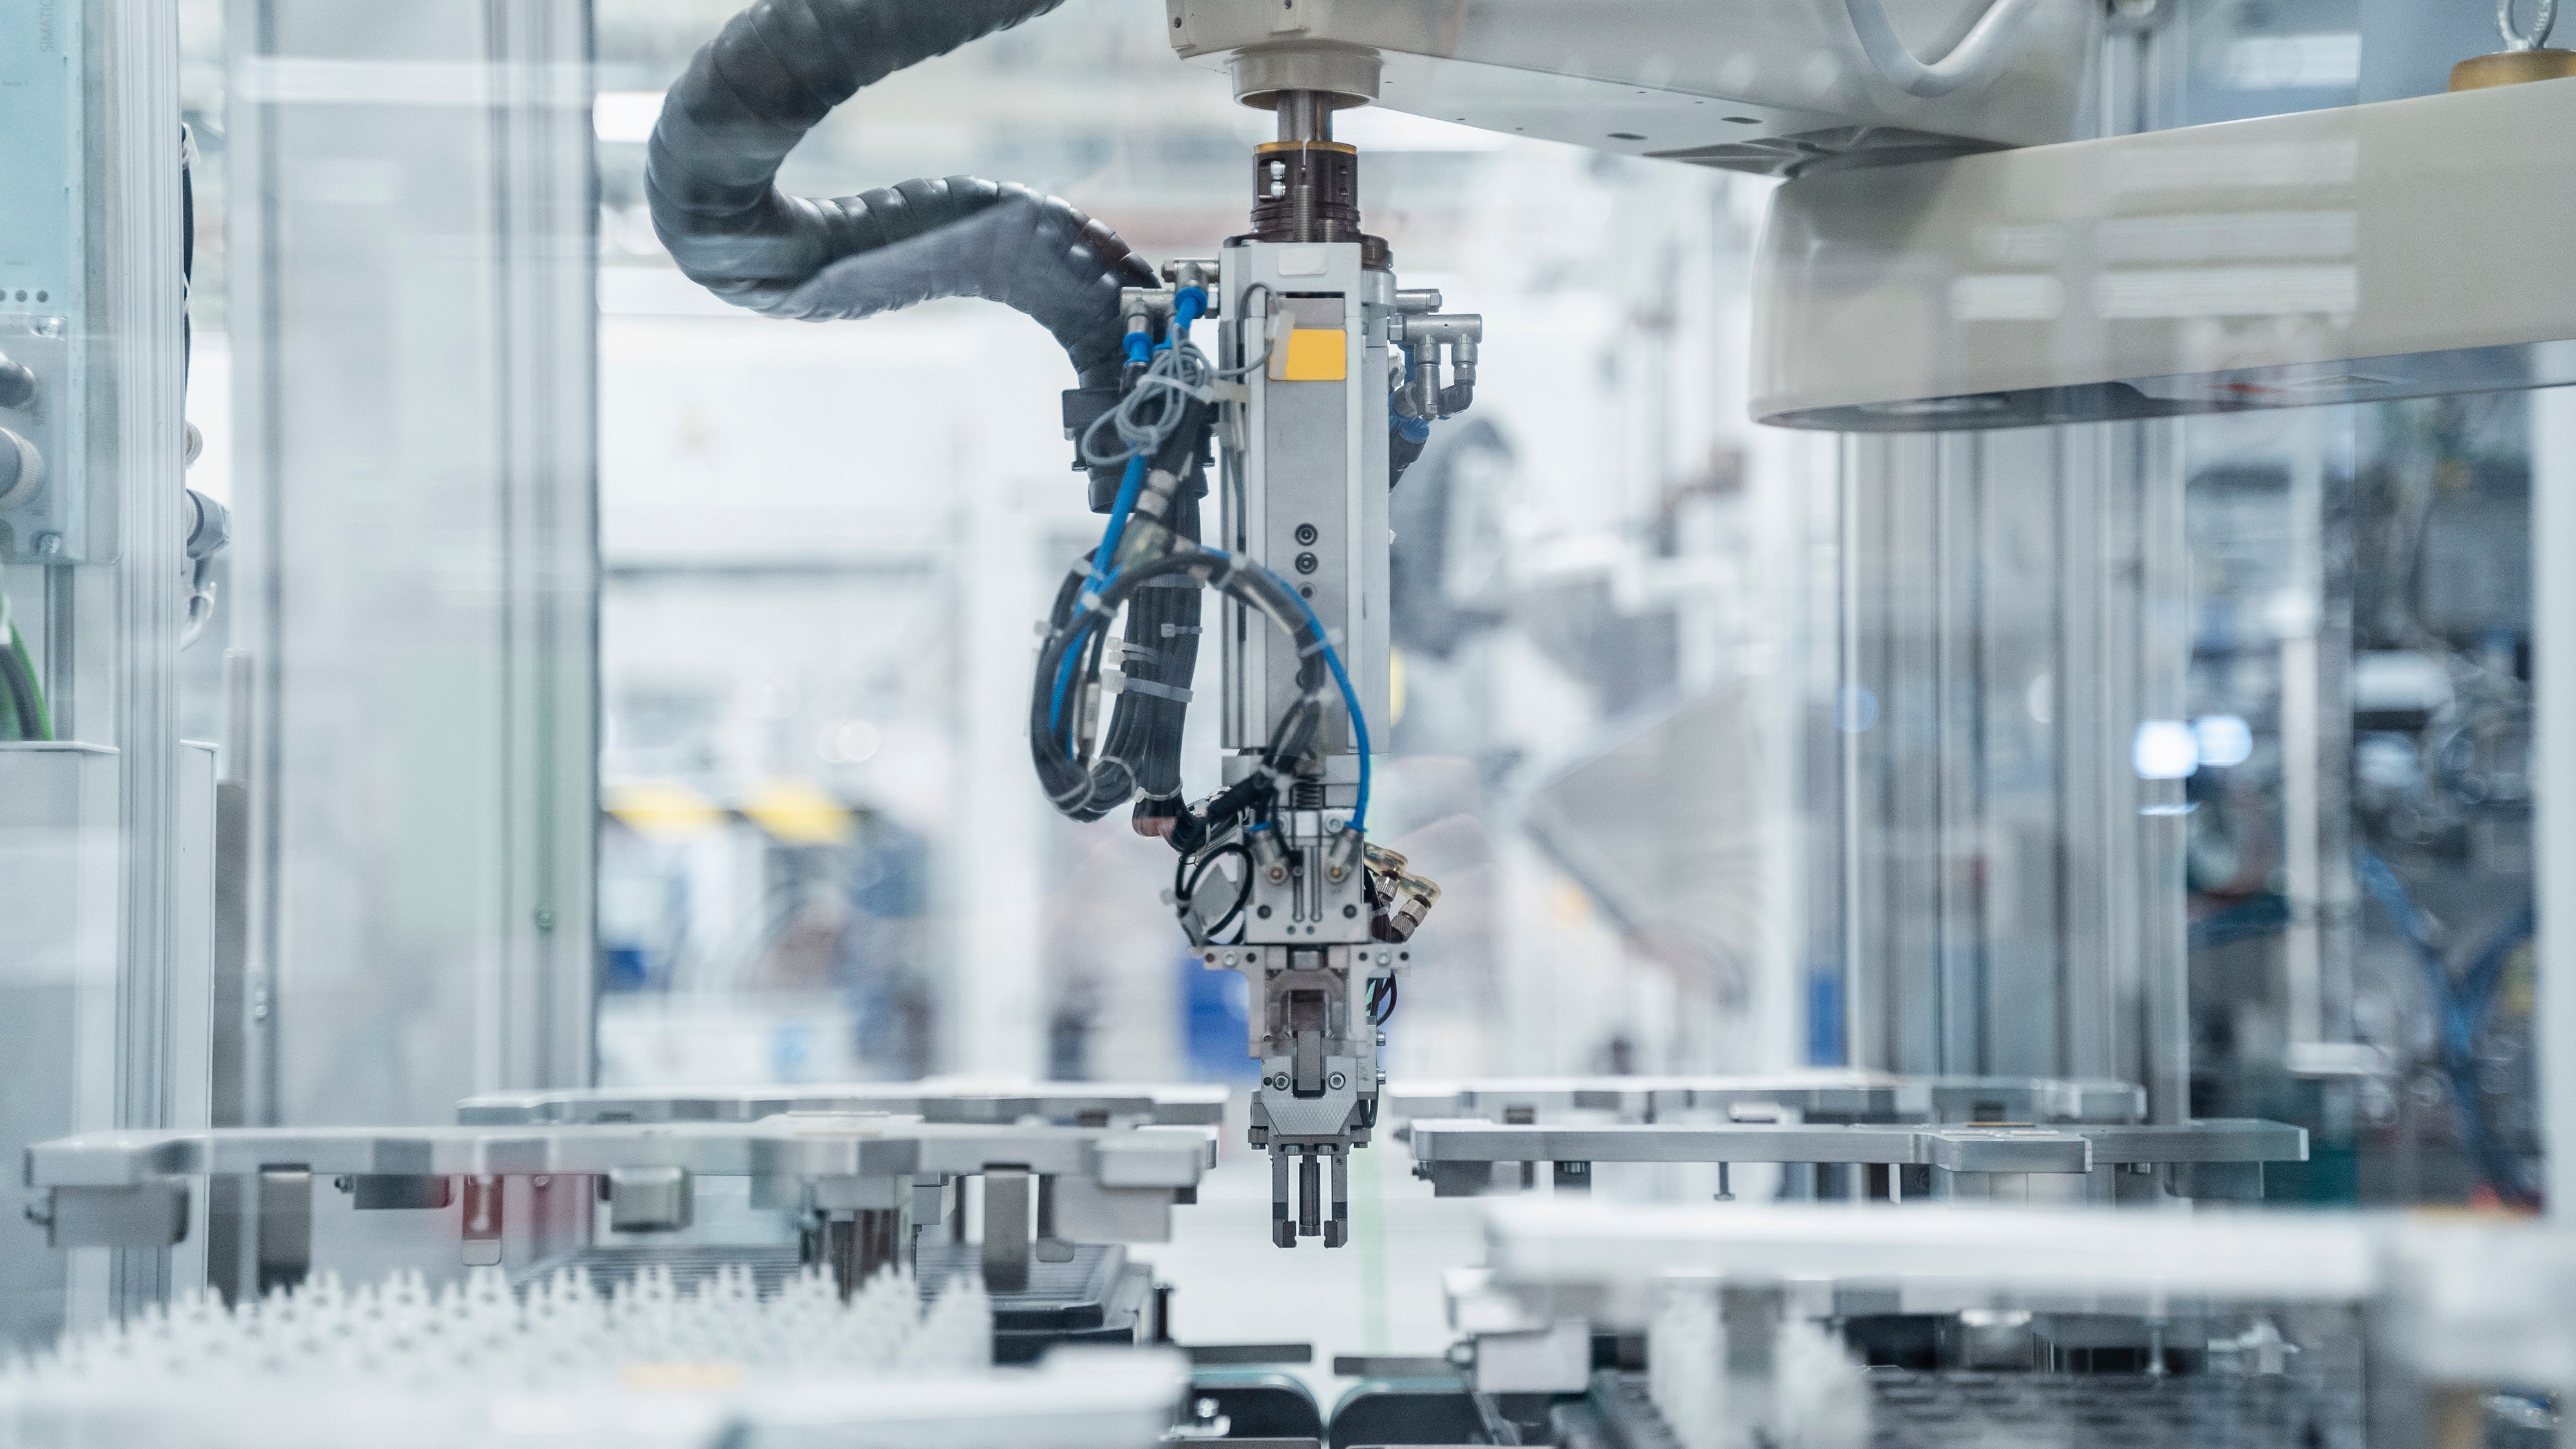
Robotcell utan separat robotcontroller hos Kjærgaard

En styrenhet för hela maskinen
- Logix-styrenheten kör robotens kinematik
- Kinetix-drifter och -motorer driver axlarna
- Robotinstruktioner inbyggda i Studio 5000
- Synkronisering med iTRAK och övrig motion i samma styrenhet

Mekanik från Comau och autonox
- Comau: sexaxliga ledarmsrobotar
- autonox: delta- och DuoPod-mekanik i över 300 modeller
- Skyddsklass upp till IP69K för livsmedelsapplikationer
- Mekaniken levereras utan kontroller och styrs av din Logix-styrenhet
Traditionell robotcell vs Unified Robot Control
| Traditionell robotcell | Unified Robot Control | |
|---|---|---|
| Robotkontroller | Separat kontroller per robot | ✓ Logix-styrenheten styr roboten direkt |
| Programmering | Robotspråk och PLC-kod i separata miljöer | ✓ Ett projekt i Studio 5000 |
| Kompetens | Robotprogrammerare och PLC-tekniker | ✓ En Logix-kompetens för hela maskinen |
| Synkronisering | Handskakning mellan två system | ✓ Robot och maskinaxlar i samma styrenhet |
| Reservdelar | Egen reservdelslinje för robotstyrningen | ✓ Samma Kinetix-drifter som övrig motion |
| Felsökning | Två system, två loggar | ✓ En taggdatabas och en diagnostik |


